Fiziksel yapay zekada, darboğaz nadiren modeldir; asıl darboğaz veridir. Bir demoda kusursuz çalışan ve ardından canlı bir depoda tıkanan bir robot politikası, neredeyse her zaman mimariden değil, hiç görmediği verilerden dolayı başarısız olur. Bu, her robotik ekibinin önüne bir bütçe sorusu getirir: Robotik için sentetik veri mi yoksa gerçek dünya verisi mi kullanacağınıza karar verirken, hangisini satın almalısınız? Her ikisinin de gerçek güçlü yönleri, gerçek maliyetleri vardır ve doğru cevap, projenizin bugün nerede olduğuna bağlıdır.
Önemli Noktalar
- Sentetik veri, büyük miktarlarda uç durumlar üretmek için ucuz, ölçeklenebilir ve güvenlidir.
- Gerçek dünya verileri, simülasyonun gözden kaçırdığı sensör gürültüsünü ve uzun kuyruklu değişkenliği yakalar.
- Simülasyon ile gerçek dünya arasındaki fark, yalnızca sentetik modellerin uygulamada başarısız olmasının ana nedenidir.
- Gerçek dünya verilerinin toplanmasının maliyeti, toplama saatleriyle doğru orantılı olarak artar; sentetik verilerin toplanması ise bir kez oluşturulduktan sonra düşük maliyetle ölçeklenebilir.
- Sentetik veriler boşlukları doldururken, gerçek dünya verileri eğitimi destekliyor. Hibrit yöntem 2026'da kazanacak.
- Sentetik verileri erkenden satın alın, ince ayar ve dağıtımdan önce gerçek dünya verilerini edinin.
Robotik alanında sentetik veri nedir?

Robotik için sentetik veri, gerçek dünyadaki fiziksel robotlardan alınan veriler yerine simülasyonda üretilen yapay olarak oluşturulmuş eğitim verileridir. Bir fizik motoru veya dünya modeli, sahneleri, hareketi ve sensör okumalarını işler ve her kareyi otomatik olarak mükemmel gerçek verilerle etiketler.
Simülatör her nesnenin tam konumunu, kütlesini ve hareketini bildiği için, hiçbir manuel işlem hattının ulaşamayacağı bir hızda kusursuz etiketler üretir. Sentetik veriler dört geniş türü kapsar: görme (bölümlere ayrılmış görüntüler, çeşitli aydınlatma), 3B ve derinlik (nokta bulutları, navigasyon haritaları), hareket (yörüngeler, eklem açıları, hız) ve etkileşim (kavrama, temas, çarpışma). Alan rastgeleleştirmesi — renkleri, dokuları ve aydınlatmayı gerçekçi aralıkların ötesinde kasıtlı olarak değiştirme — modelleri göreve uygun özelliklere odaklanmaya iter.
Alan rastgeleleştirme: Modellerin, açıkça gösterilmedikleri gerçek koşullara genelleme yapabilmeleri için simülasyon görünümünü gerçekçi sınırların ötesinde değiştiren bir teknik.
[Ayrıca Okuyun: Fiziksel Yapay Zeka Veri Kümesi Yığını ]
Robotik alanında gerçek dünya verileri ne anlama gelir?
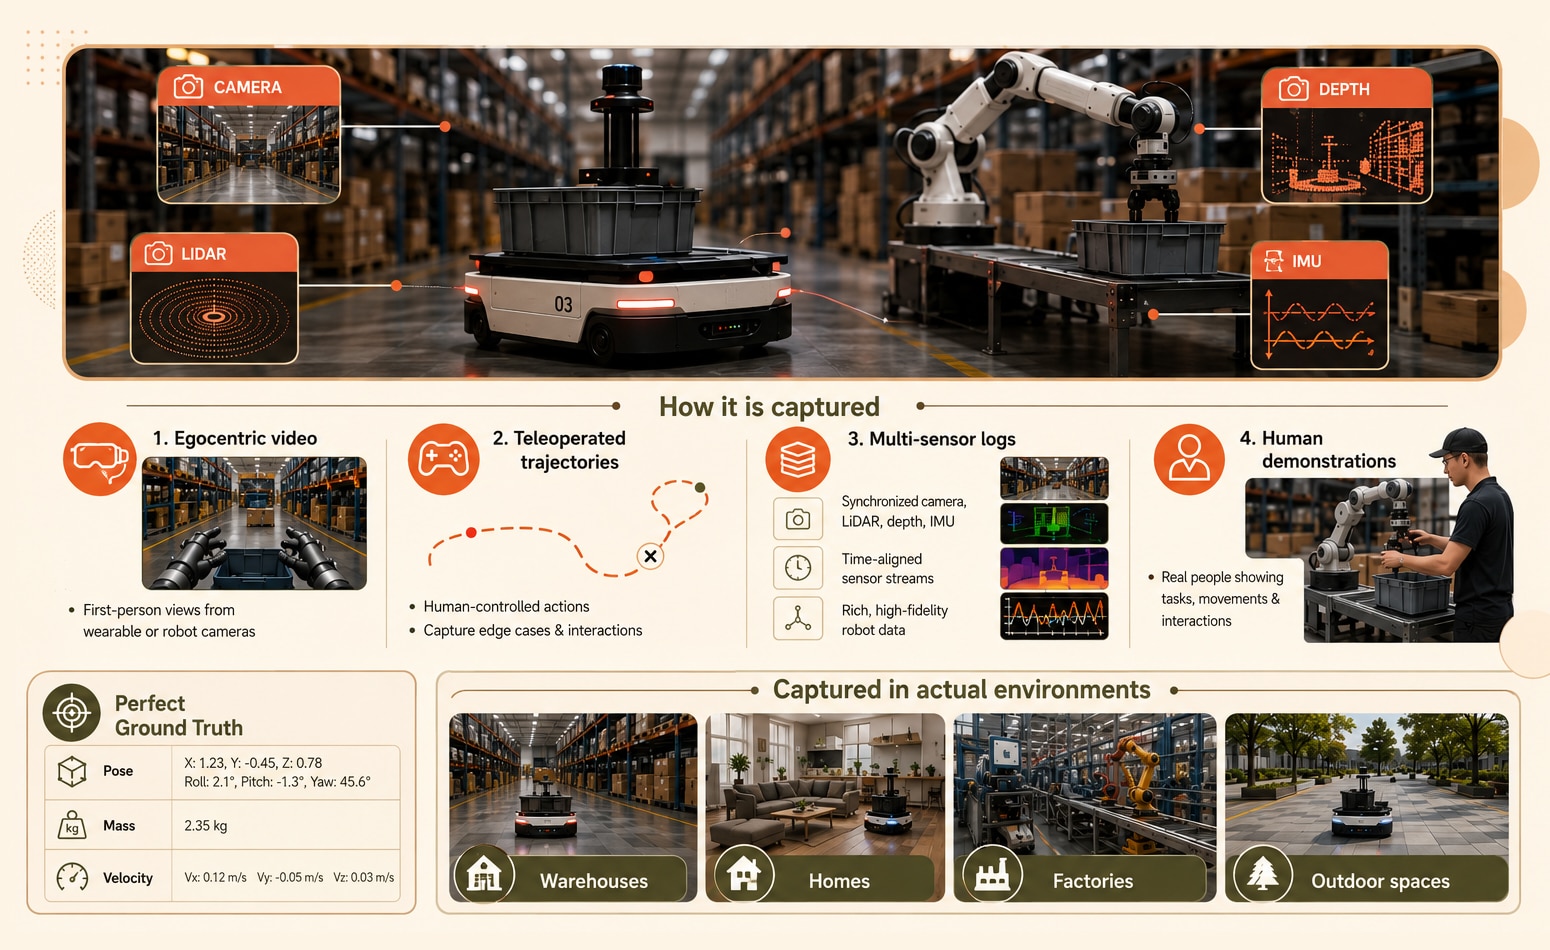
Robotik için gerçek dünya verileri, fiziksel sensörlerden, uzaktan kumandadan veya gerçek ortamlardaki insan gösterilerinden elde edilen eğitim verileridir. Bu veriler, bir robotun laboratuvardan çıktığı anda karşılaştığı gerçek gürültüyü, ışık değişimlerini ve öngörülemeyen değişkenliği içerir.
Bu, bir modeli gerçekliğe dayandıran verilerdir. Bunlar arasında egosantrik (birinci şahıs) videolar, uzaktan kumanda ile gerçekleştirilen manipülasyon yörüngeleri, kamera, LiDAR, derinlik ve IMU akışlarını birleştiren çoklu sensör kayıtları ve insan gösterim kayıtları yer almaktadır. Shaip'in gerçek dünya veri toplama çalışmaları, egosantrik videolar, uzaktan kumanda ve manipülasyon kayıtlarını çeşitli küresel ortamlarda kapsar; bu da simülasyonun yeniden üretmekte zorlandığı yüksek değişkenlik gösteren senaryoları tam olarak temsil eder.
Egosantrik veriler: Bir robotun bir görev sırasında gördüklerini yansıtan, başa, göğse veya bileğe monte edilmiş bir kameradan alınan birinci şahıs video ve sensör kayıtları.
Sentetik verilerle gerçek dünya verileri arasındaki farklar nelerdir?
Sentetik ve gerçek dünya verileri zıt sorunları çözer. Sentetik veriler maliyet, ölçek ve uç durum kapsamı açısından avantajlıdır; gerçek dünya verileri ise gerçekçilik, sensör doğruluğu ve dağıtım güvenilirliği açısından avantajlıdır. Aşağıdaki tablo, alıcıların en çok önem verdiği ödünleşmeleri göstermektedir.
Simülasyon ve gerçek hayat arasındaki fark nedir ve neden önemlidir?
Simülasyon-gerçek dünya farkı, simülasyonda eğitilmiş bir modelin, eğitiminde hiç再現 edilmemiş gerçek dünya koşullarıyla karşılaştığında meydana gelen performans düşüşüdür. Bu, yalnızca sentetik robotik modellerin üretimde başarısız olmasının en büyük nedenidir.
Bunu, yalnızca simülatörde uçmuş bir pilot gibi düşünün. Her senaryoyu kusursuz bir şekilde gerçekleştirebilir, ancak simülatörün yumuşattığı türden gerçek bir türbülansla ilk karşılaştığında, eğitiminin sınırları ortaya çıkar. Robotlar da aynı şekilde davranır: Temiz bir sanal depoyu başarıyla yöneten bir sistem, modellenmemiş bir açıdan gerçek bir forklift göründüğünde veya güneş ışığı, render motorunun asla yakalayamadığı bir şekilde bir sensöre vurduğunda donup kalabilir.
Simülasyonlar basitleştirilmiş fizik varsayımlarına dayanır ve nadiren sensör hatalarını, malzeme uç durumlarını veya gerçekten olumsuz koşulları modeller. Gerçek dünya verileri, modeli yalnızca fiziksel yakalamanın içerdiği uzun değişkenlik kuyruğuna sabitleyerek bu açığı kapatır.
[Ayrıca Okuyun: VLA modellerinin eğitim verilerinden neye ihtiyacı var ?]
Sentetik verilerin maliyeti ile gerçek dünya verilerinin maliyeti nasıl karşılaştırılır?
Sentetik ve gerçek dünya verileri arasındaki maliyet farkı, yalnızca fiyat etiketleriyle ilgili değil, yapısal bir farktır. Sentetik veriler, üretim hattını oluşturmak için yüksek bir başlangıç maliyeti gerektirir; bundan sonra her ek karenin marjinal maliyeti yalnızca hesaplama maliyetine doğru azalır. Gerçek dünya verileri ise tam tersi şekilde çalışır: maliyet, her fiziksel yakalama saati ve her etiketlenmiş sekansla yaklaşık olarak doğrusal bir şekilde artar.
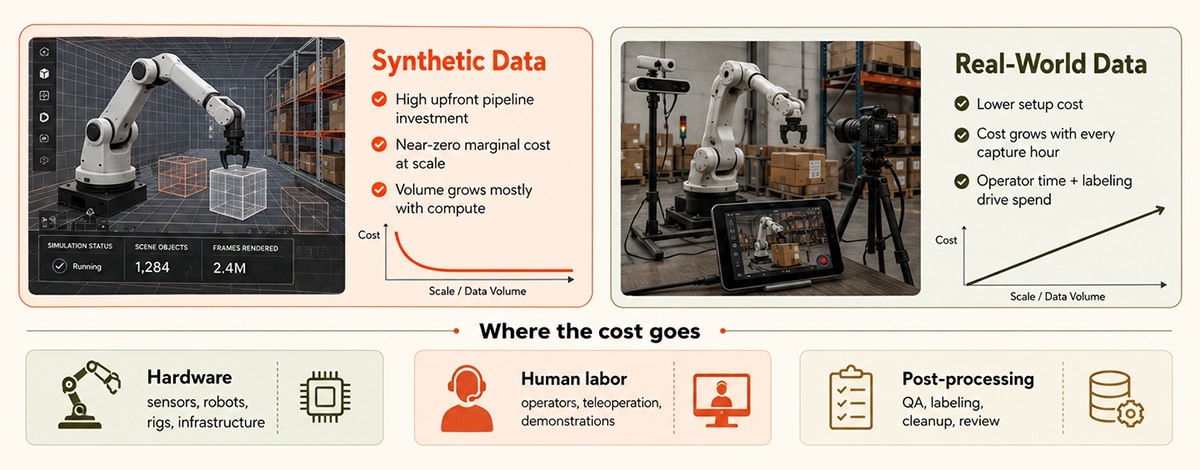
Robot eğitim verilerinin maliyeti üç kategoriye ayrılır: donanım, insan emeği ve işlem sonrası; bunlar arasındaki denge ise yaklaşımınıza bağlıdır:
- Sentetik: Yüksek başlangıç yatırım maliyeti, hacim artışında neredeyse sıfır marjinal maliyet.
- Gerçek dünya: Kurulum daha kısa sürer, ancak çekim, operatör zamanı ve etiketleme maliyeti her geçen saatle birlikte artar.
- Hibrit: Sentetik sistem yüksek hacimli yükü üstlenir; gerçek dünya harcamaları gerçekçiliğin en önemli olduğu yerlerde yoğunlaşır.
Bu asimetri, satın alma kararının özünü oluşturuyor. Sentetik veriler, veri işleme hattı kurulduktan sonra düşük maliyetle ölçeklendirme yapmanıza olanak tanırken, gerçek dünya verileri ise dağıtıma yaklaştıkça bütçenin yoğunlaştığı alandır. Ancak düşük maliyet, düşük risk anlamına gelmez ve işte karar burada incelik kazanıyor.
Fiziksel yapay zeka projeniz için hangisini satın almalısınız?
Geliştirmenin erken aşamalarında ölçeklenebilirlik, güvenlik ve hız gerektiğinde sentetik veri satın alın; ince ayar ve dağıtımdan önce simülasyon ile gerçek dünya arasındaki farkı kapatmanız gerektiğinde gerçek dünya verisi satın alın. Bu ayrımı belirleyen ideoloji değil, projenizin aşaması olmalıdır.
Orta ölçekli bir lojistik şirketinin yeni bir dağıtım merkezi için otonom bir mobil robot geliştirdiğini düşünün. Başlangıçta, sahada hiçbir donanımları yok, bu nedenle neredeyse tamamen sentetik verilere güveniyorlar; algılama ve güvenli navigasyonu önceden eğitmek için binlerce sanal koridor düzeni, dökülme ve forkliftle kıl payı karşılaşma senaryosu üretiyorlar. İlk fiziksel üniteler geldiğinde ise durum değişiyor: Hiçbir simülatörün tahmin edemediği tuhaflıklara karşı davranışlarını ince ayarlamak için gerçek tesislerinin gerçek dünya verilerini kaydetmeye yatırım yapıyorlar; yansıtıcı zeminler, öğleden sonra 4'te yükleme rampasındaki parlama, alışılmadık bir filmle sarılmış bir palet gibi. Sentetik veriler onları hareket ettirdi; gerçek dünya verileri ise onları konuşlandırılabilir hale getirdi.
Pratik bir karar verme çerçevesi:
- Donanım öncesi veya erken Ar-Ge aşaması → ön eğitim ve stres testlerinde sentetik malzeme kullanımına ağırlık verilmesi.
- Nadir, tehlikeli veya gizlilik hassasiyeti gerektiren senaryolar → bunları güvenli bir şekilde ve yüksek hacimde üretmek için sentetik yöntemler kullanılır.
- Belirli bir ortam için ince ayar → o ortamdan elde edilen gerçek dünya verileri.
- Doğrulama ve güvenlik sertifikasyonu → her zaman gerçek dünya verileri.
Hibrit robotik veri stratejisinin 2026'da neden başarılı olacağı
Hibrit robotik veri stratejisi, belirli boşlukları doldurmak için sentetik veriler kullanırken, modeli gerçek dünya verilerine dayandırarak gerçek değişkenliğe dayalı bir eğitim sağlar. Bu, yalnızca sentetik verilerle yapılan pilot uygulamalar simülasyondan gerçek hayata geçişte takılıp kaldığında üretim ekiplerinin benimsediği yaklaşımdır.
Mantık oldukça basit. Sentetik veriler hacmi ve uç durumları sağlarken, gerçek dünya verileri gerçekçiliği ve güveni sunar. Shaip, fiziksel yapay zeka programlarını gerçek dünya gösterimi ve benmerkezci verilere dayandırırken, uzun kuyruk için sentetik veri üretimini de destekler; böylece ekipler, robotun zeminde güvenli bir şekilde durmasını sağlayan temelden ödün vermeden ölçeklenebilirlik elde eder. Hazır veri kümelerine hızlı bir şekilde ihtiyaç duyan ekipler için, özenle seçilmiş hazır veri lisanslaması yolu daha da kısaltabilir.
Bir robotik veri ortağını nasıl değerlendirirsiniz?
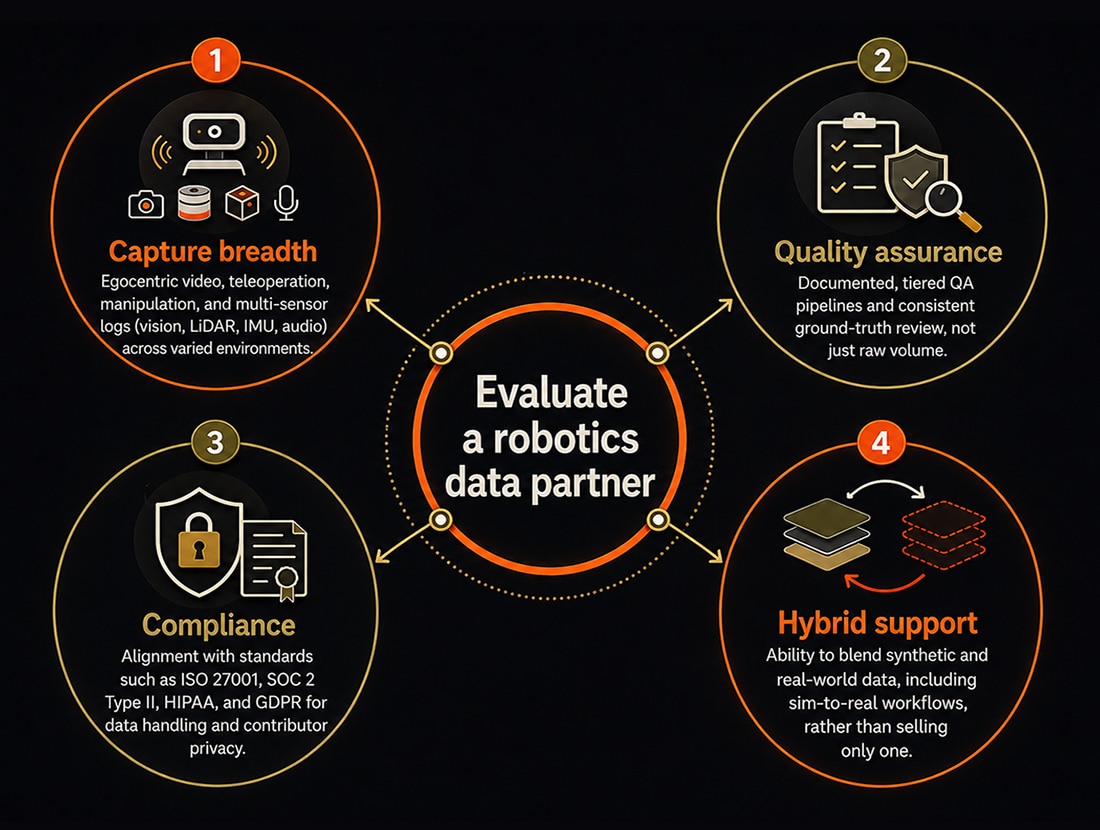
Robotik veri ortağını yalnızca fiyata göre değil, gerçek dünya veri toplama yeteneği, uygulama kapsamı, kalite güvencesi ve uyumluluk açısından değerlendirin. Gerçek dünya veri toplama işlemi hassas ortamlara ve insan katılımcılara dokunduğu için, güvenlik ve yönetişim etiket doğruluğu kadar önemlidir.
- Geniş kapsamlı kayıt: Çeşitli ortamlarda egosantrik video, uzaktan kumanda, manipülasyon ve çoklu sensör kayıtları (görüntüleme, LiDAR, IMU, ses).
- Kalite güvencesi: Belgelenmiş, kademeli kalite güvence süreçleri ve yalnızca ham veri hacmi değil, tutarlı gerçek veri incelemesi.
- Uyumluluk: Veri işleme ve katılımcı gizliliği için ISO 27001, SOC 2 Tip II, HIPAA ve GDPR gibi standartlarla uyum.
- Hibrit destek: Sadece birini satmak yerine, simülasyondan gerçek dünyaya uzanan iş akışları da dahil olmak üzere, sentetik ve gerçek dünya verilerini harmanlama yeteneği.
Bu kriterlerin her birinde, Shaip'in Fiziksel Yapay Zeka veri hizmetleri, robotik ve somutlaştırılmış yapay zeka ekipleri için uçtan uca bir ortak olarak tasarlanmıştır; çok modlu veri toplama, karmaşık VLA ve eylem açıklaması, sentetik veri üretimi, RLHF ve değerlendirmeyi tek bir anlaşma altında birleştirir. Shaip, açık kitle kaynak kullanımı yerine yönetilen küresel bir veri toplama ağı aracılığıyla, modellerin gerçekten çalıştığı gerçek ortamlardan (mutfaklar, depolar, fabrikalar, sokaklar ve sağlık tesisleri) veri toplar ve ISO 27001, SOC 2 Tip II, HIPAA uyumlu ve GDPR uyumlu kontrollere sahiptir.
Bu deneyim, geniş ölçekte kendini gösteriyor. Bir insansı robot programında Shaip, yaklaşık 4,000 katılımcı ve 100 görevde 10,000 saatlik egosantrik VR hareket verisi üretmek için QR kodlu sahne kurulumu, beş sensörlü izleme, kontrollü prova ve model hazır kalite kontrolü gibi tüm veri operasyon altyapısını sadece 30 günde kurdu. Programın kurulumdan dağıtıma hazır teslimata kadar nasıl yapılandırıldığını görmek için vaka çalışmasının tamamını okuyun .